İstanbul
Parçalı Bulutlu
23°C
İstanbul
23°C
Parçalı Bulutlu
Cumartesi Az Bulutlu
24°C
Pazar Hafif Yağmurlu
21°C
Pazartesi Hafif Yağmurlu
20°C
Salı Yağmurlu
18°C
Centaur tasarımlı giyilebilir robotla yük taşıma devrimi: enerji tasarrufu, doğal yürüme dengesi ve verimlilik için geleceğin teknolojisi.
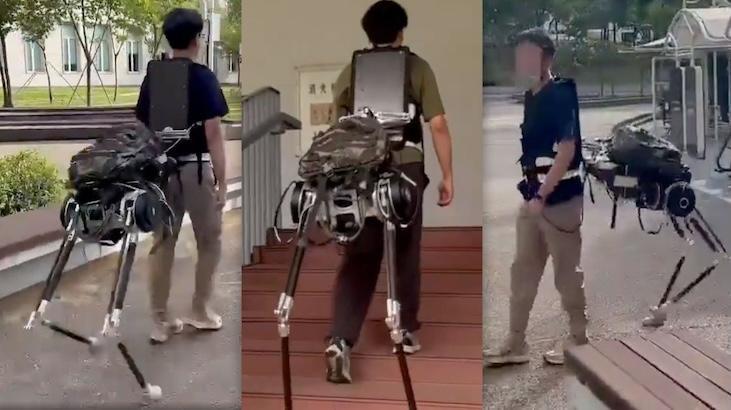
Güney Bilim ve Teknoloji Üniversitesi bünyesinde geliştirilen bir ekip, kullanıcının sırtına bağlanan esnek bir bağlantı mekanizmasıyla çalışan, iki mekanik bacak ve bir gövdeden oluşan bir giyilebilir robot sistemi üzerinde çalıştı. Bu tasarım, geleneksel dış iskeletlerden farklı olarak kullanıcının bacaklarına doğrudan bağlanmak yerine, omuzlar ve sırttan desteklenen bir yapı ile yükü kullanıcının üzerinde taşıyor. Sonuç olarak, kullanıcı hem daha az enerji harcayarak hem de daha uzun mesafeleri konforlu biçimde kat edebiliyor.
Enerji verimliliğine odaklanan deneyler sırasında yaklaşık 20 kilogramlık yükle yürüyen katılımcılar üzerinde, robotik bacakların kullanımıyla metabolik enerji tüketiminin yaklaşık %35 oranında azaldığı görüldü. Ayrıca ayak tabanındaki basınçta yaklaşık %52’lik bir düşüş kaydedildi; bu da yürüyüş sırasında eklemlere binen yükün belirgin ölçüde hafiflediğini gösteriyor.
Proje ekibi, insan ile robot arasındaki bağın elastik ve doğrusal olmayan sertlikte olması sayesinde, yük seviyesi değiştikçe bağlantının davranışını ayarlayabildi. Düşük yüklerken daha sert bir uyum sağlayan yapı, yüksek yük altında ise daha esnek bir karakter kazanıyor ve robotun taşıma kapasitesini artırıyor. Geliştirilen kontrol sistemi, kullanıcının yürüyüş hızını ve yönünü takip edecek şekilde hareketleri senkronize ediyor.
Uygulama potansiyeli olarak, ağır yük taşıma ihtiyacının sık yaşandığı meslekler için büyük fayda öngörülüyor. Projenin tamamlandığında, askeri lojistik operasyonları, afet durumlarında kurtarma çalışmaları ve endüstriyel taşıma gibi alanlarda uygulanabilir olması hedefleniyor. Mevcut aşama erken geliştirme olsa da uzun vadeli tasarım hedefleri, bu robotun günlük operasyonlarda veya zorlu görevlerde yük taşıma yükünü önemli ölçüde azaltabilmesi yönünde.